JT16
Model / article: JT16
JT16 is listed by Hesai Technology in Robot LiDAR. Published model data includes Communication interface: RS485 API and 100BASE-TX Ethernet; Dimensions: Height: 64 mm; Bottom: Φ 61.53/75.5 mm. See the specification table for operating conditions and source evidence.
JT series
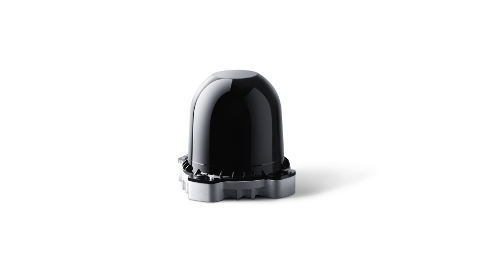
Product overview
- Manufacturer / supplier
- Hesai Technology
- Series
- JT series
- Component type
- Robot LiDAR
- Source
- Open published source
Published pricing
No verified public price indexed for this model. Contact PartMeld for a supplier inquiry.
Published specifications
Values are shown as published. Conditions, rating basis and source evidence apply to each value.
Latest source observation: . Observation dates record evidence collection, not supplier re-verification.
| Specification | Published value | Conditions and source |
|---|---|---|
| Communication interfaceModel-level statement | RS485 API and 100BASE-TX Ethernet | rule validated Operating conditions
Source evidenceData transmission ④ • API: RS485 (3000000 8-N-1) • Ethernet: Standard 100BASE-TX PDF page 19 / Data transmission |
| DimensionsModel-level statement | Height: 64 mm; Bottom: Φ 61.53/75.5 mm | rule validated Operating conditions
Source evidenceJT16 | Dimensions: Height: 64 mm; Bottom: Φ 61.53/75.5 mm PDF page 18; printed page 15, section 1.5 Specifications |
| Ingress protection ratingModel-level statement | IP6K6 | rule validated Operating conditions
Source evidenceJT16 | Ingress protection: IP6K6 PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar angular resolutionModel-level statement | 2.67° (average) | rule validated Operating conditions
Source evidenceJT16 | Vertical resolution: 2.67° (average) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar angular resolutionModel-level statement | 0.6° (5 Hz) | rule validated Operating conditions
Source evidenceJT16 | Horizontal resolution: 0.6° (5 Hz) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar angular resolutionModel-level statement | 1.2° (10 Hz) | rule validated Operating conditions
Source evidenceJT16 | Horizontal resolution: 1.2° (10 Hz) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar channel countModel-level statement | 16 | rule validated Operating conditions
Source evidenceJT16 | Number of channels: 16 PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar distance accuracyModel-level statement | ±3 cm (typical)Rating: typical | rule validated Operating conditions
Source evidenceJT16 | Ranging accuracy: ±3 cm (typical) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar distance random errorModel-level statement | 3 cm (typical, 1σ)Rating: typical | rule validated Operating conditions
Source evidenceJT16 | Ranging precision: 3 cm (typical, 1σ) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar frame rateModel-level statement | 5/10 Hz | rule validated Operating conditions
Source evidenceJT16 | Frame rate: 5/10 Hz PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar frame rateModel-level statement | 5/10 Hz | rule validated Operating conditions
Source evidenceJT16 | Frame rate: 5/10 Hz PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar horizontal fovModel-level statement | 360° | rule validated Operating conditions
Source evidenceJT16 | Horizontal FOV: 360° PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar instrumented rangeModel-level statement | 0.15 to 100 m | rule validated Operating conditions
Source evidenceInstrumented range: 0.15 to 100 m PDF page 18 / printed page 15 |
| Lidar point rateModel-level statement | 48 000 pts/sec | rule validated Operating conditions
Source evidenceJT16 | Valid point rate: 48 000 pts/sec PDF page 19; printed page 16, section 1.5 Specifications |
| Lidar powerModel-level statement | 4.3 WRating: typical | rule validated Operating conditions
Source evidenceJT16 | Power consumption: 4.3 W PDF page 19; printed page 16, section 1.5 Specifications |
| Lidar range 10 reflectivityModel-level statement | 30 m (at 10% reflectivity, for all channels) | rule validated Operating conditions
Source evidenceJT16 | Ranging capability: 30 m (at 10% reflectivity, for all channels) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar return modeModel-level statement | Single return: Last/Strongest (default) | rule validated Operating conditions
Source evidenceReturn mode: Single return: Last/Strongest (default) PDF page 18 / printed page 15 |
| Lidar vertical fovModel-level statement | 40° (0° to 40°) | rule validated Operating conditions
Source evidenceJT16 | Vertical FOV: 40° (0° to 40°) PDF page 18; printed page 15, section 1.5 Specifications |
| Lidar wavelengthModel-level statement | 905 nm | rule validated Operating conditions
Source evidenceWavelength: 905 nm PDF page 18 / printed page 15 |
| Operating temperature rangeModel-level statement | -20°C to 55°C | rule validated Operating conditions
Source evidenceJT16 | Operating temperature: -20°C to 55°C PDF page 19; printed page 16, section 1.5 Specifications |
| Supply voltage rangeModel-level statement | DC 12 to 16 VRating: rated | rule validated Operating conditions
Source evidenceJT16 | Rated voltage range: DC 12 to 16 V PDF page 19; printed page 16, section 1.5 Specifications |
Technical documents and resources
Confirm the exact configuration, price, availability and operating conditions with the supplier before ordering.